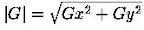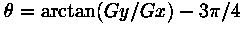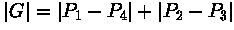Tampilkan postingan dengan label Image Processing. Tampilkan semua postingan

Kamis, 01 Juli 2010

Edge Detector

Perbedaan yang signifikan sebuah image brightness sangat menarik untuk beberapa alasan. Alasan yang pertama adalah sebuah tepian dari objek biasanya memiliki perbedaan intensitas cahaya (image yang terang bisa terdapat di latar belakang yang gelap atau sebaliknya image yang gelap bisa berada di latar belakang yang terang).dan alasan yang kedua adalah perbedaan tersebut dapat pula muncul akibat dari pola yang terbentuk dari perbedaan intensitas cahaya(zebra memiliki garis tubuh, macan tutul memiliki bintik-bintik pada tubuhnya atau garis-garis yang terbentuk karena bayangan).

Poin-poin dimana sebuah image memiliki perbedaan intensitas cahaya yang tajam itulah yang sering disebut edges atau edge points. (David A.Forsyth & Jean Ponce, Computer Vision A Modern Approach). Tetapi untuk menemukan garis yang cocok untuk disebut sebagai eges tidaklah mudah. Secara tipikal sangat sulit bagi kita untuk menentukan manakah edge yang berguna(perlu) dan manapula edge yang tidak berguna(tidak perlu).Dan untuk memenuhi semua itu sangat dibutuhkan informasi ber-level tinggi. Tidak kurang dari itu dibutuhkan pengetahuan sistem visual tentang apasajakah yang menarik yang sering terjadi pada sebuah edge dan juga dimanakah edge-edge itu berada.

(a)
(b)

(c)

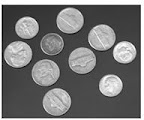
Diatas adalah sebagian contoh dari edge detection yang mana gambar (a) adalah gambar asli koin-koin, gambar (b) adalah edge detection dengan menggunakan Sobel filter dan gambar (c) adalah contoh edge detection dengan menggunakan filter Canny. Setiap filter akan menghasilkan edge detection yang bervariasi.

Roberts Cross Edge Detector

Operator Roberts Cross melakukan pengukuran gradien spasial 2-D yang sederhana dan cepat pada sebuah gambar. Operator tersebut menandai daerah-daerah yang memiliki gradien spasial tinggi yang kemungkinan besar merupakan sebuah edge. Pada penggunaan umumnya, masukan untuk operator tersebut merupakan sebuah gambar grayscale, begitu juga dengan keluarannya. Nilai piksel di setiap titik pada hasil keluaran merepresentasikan perkiraan skala absolut dari gradien spasial dari gambar masukan pada titik tersebut.

Pada teorinya, operator Roberts Cross terdiri dari sepasang matriks konvolusi 2×2. Satu matriks merupakan hasil rotasi 90 derajat terhadap matriks lainnya.

Gambar diatas menunjukkan matriks konvolusi Reberts Cross.

Matriks ini didesain agar dapat merespon dengan maksimal pada edge yang bersudut 45° ke batas piksel, satu matriks untuk dua orientasi sudut 90o. Matriks ini dapat digunakan secara terpisah pada gambar masukan, untuk menghasilkan pengukuran yang terpisah dari komponen gradien pada setiap orientasi (Gx dan Gy). Matriks-matriks ini dapat selanjutnya dikombinasikan untuk mencari skala absolut dari gradien pada setiap titik dan orientasi dari gradien tersebut. Skala gradien adalah sebagai berikut:

Walaupun biasanya, skala rata-rata dihitung dengan menggunakan:

yang dapat diproses dengan lebih cepat.

Sudut dari orientasi pada edge yang meyebabkan kenaikan pada gradien spasial (relatif kepada orientasi batas piksel) adalah sebagai berikut:

Pada hal ini, orientasi 0 digunakan dengan pandangan bahwa arah dari kontras maksimum dari hitam ke putih berjalan dari kiri ke kanan, dan sudut lain dihitung berlawanan arah jarum jam dari rumus ini.
Seringkali, skala absolut merupakan astu-satunya keluaran yang dilihat user, dua komponen dari gradien diproses dan ditambahkan dalam sebuah single pass dari gambar masukan dengan menggunakan operator pseudo-convolotion.

Gambar diatas menunjukkan matriks Pseudo-Convolution

Matriks pseudo-convolution dapat menghasilkan perhitungan skala gradien rata-rata yang lebih cepat dengan menggunakan rumus:


ref:ai.indra-ehm.net